一、产品简介
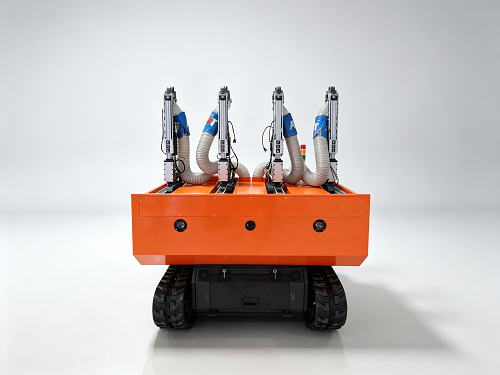
四臂高速猕猴桃采摘机器人是一款面向棚架式猕猴桃果园的智能化生产作业装备。整机采用履带式移动底盘,配置四套采摘机械臂、四路RGB-D视觉感知系统、激光雷达及工控计算单元,可完成果实识别定位、多臂任务规划、机械臂采摘、果实输送和底盘移动等作业环节。
产品以“四臂并行、多目感知、自主导航、一键作业”为主要技术路线,重点解决人工采摘劳动强度大、用工成本高以及传统单臂采摘机器人作业效率有限等问题,适用于棚架式猕猴桃果园的连续采收作业。
二、产品特点
四臂并行作业:采用四套采摘机械臂协同工作,可根据果实位置进行任务分配,提高单位时间内的采摘数量。
多目视觉感知:四路RGB-D相机覆盖主要作业区域,实现猕猴桃目标识别、三维定位及机械臂作业引导。
自主移动与连续采摘:履带式差速底盘结合激光雷达,可实现果园环境下的移动、定位和连续作业。
一键自主作业:通过统一的任务调度和状态管理,实现系统启动、自检、采摘、移动及异常处理等流程的协同运行。
适应多种光照条件:机器人可在顺光、逆光和夜间补光等条件下开展作业。
模块化工程设计:机械臂、视觉、底盘和控制系统采用模块化配置,便于后续维护、升级和不同果园场景的适配。
三、主要性能指标
四臂高速猕猴桃采摘机器人已完成果园环境下的连续采摘验证,主要性能指标如下:
指标项目 | 参考指标 |
连续行走采摘效率 | 3130 果/小时 |
平均采摘成功率 | 91.7% |
果实损伤率 | 约 3% |
平均果实识别成功率 | 98.5% |
四臂自主作业幅宽 | 1.6 m |
适采果实离地高度 | 约 1.6~1.9 m |
四、主要技术参数
参数项目 | 参数/配置 |
产品名称 | 四臂高速猕猴桃采摘机器人 |
参考型号 | 4A4V-Picker |
机械臂配置 | 4套机械臂,单臂3关节 |
移动方式 | 电动差速履带底盘 |
作业幅宽 | 约1.6 m |
适采高度 | 约1.6~1.9 m |
行驶速度 | ≥0.8 m/s |
爬坡能力 | ≥10° |
视觉系统 | 4台RGB-D相机 |
导航感知 | 激光雷达 + 底盘位姿反馈 |
控制计算 | 工控机,CPU主频≥2.6 GHz,AI算力≥15 TOPS |
供电电压 | 48 V |
参考续航 | 约6 h,支持换电 |
工程方案额定功率 | 约7.7 kW(上装约2.5 kW、底盘约5.2 kW) |
外形尺寸 | 当前工程平台约1389×1400×792 mm(平台高度口径) |
操作方式 | App启动/复位/关机,实体上电、启动及急停按钮,底盘支持遥控操作 |
五、系统组成及作业流程
机器人主要由移动底盘、四套采摘机械臂、RGB-D视觉系统、末端采摘与果实输送机构、激光雷达、工控机、电源系统和安全控制单元组成。各子系统由任务调度程序统一协调,实现从目标识别到完成采摘的连续作业。
视觉系统识别猕猴桃目标并获取三维位置信息;
控制系统根据目标分布进行多臂任务分配和路径规划;
四套机械臂并行接近目标,末端机构完成果实采摘;
采摘后的果实通过输送结构进入果箱,机械臂返回待机位置;
当前作业区域完成后,底盘移动至下一位置,继续下一轮采摘。
六、适用场景与产品价值
本产品主要面向棚架式猕猴桃果园,适用于果实集中分布在约1.6~1.9 m高度范围、具备基本行走通道的种植环境。履带式底盘可适应常见果园土路和一定坡度条件,视觉与补光系统可支持白天及夜间等不同作业时段。
通过多臂并行采摘与自主移动,机器人可减少重复性人工采摘作业,提高采收效率和作业连续性;同时通过数字化感知、任务规划和状态记录,为后续果园智能化管理、作业数据统计和设备远程运维提供基础。
产地:上海RockTec